پیادهسازی مفاهیم سیستمهای کنترل مدرن با متلب و پایتون
بازگشت
💫شرح دوره تخصصی:
دوره تخصصی مقدمهای بر مفاهیم کنترل مدرن در متلب و پایتون با استفاده از ابزارهای محاسباتی مدرن مانند نرم افزار متلب و زبان برنامه نویسی پایتون برای آموزش سیستمهای کنترل مدرن استفاده میکند. نظریه کنترل مدرن شاخهای از نظریه کنترل است که از نمایش فضای حالت برای تحلیل و طراحی سیستمهای کنترل، بهویژه سیستمهایی با ورودیها و خروجیهای چندگانه یا سیستمهایی با دینامیک غیرخطی، استفاده میکند. این نظریه در تضاد با نظریه کنترل کلاسیک است که در درجه اول از تحلیل حوزه فرکانس استفاده میکند. نظریه کنترل مدرن از مفاهیم و ابزارهای جبر خطی برای پرداختن به سیستمهای پیچیده و بهینهسازی عملکرد آنها بهره میبرد.
☰ آنچه در این آموزش یاد خواهید گرفت:
شما یاد خواهید گرفت که چگونه از روشهای فضای حالت برای ساخت، مطالعه و کنترل سیستمهای دینامیکی استفاده کنید. شما موضوعاتی مانند مدلها و راهحلهای فضای حالت، پایداری، کنترلپذیری، مشاهدهپذیری، کنترل فیدبک حالت، کنترل بهینه، رویتگر، کنترلهای فیدبک حالت رویتگر، تخمین حداقل مربعات، فیلتر کالمن و کنترل بهینه گاوسی خطی-مربعی را بررسی خواهید کرد. خواهید دید که چگونه این مباحث در هر دو حالت پیوسته و گسسته کار میکنند. کدهای استفاده شده آموزش و اسلایدهای تدریس شده در مورد سیستمهای فیزیکی، یادگیری شما را تکمیل میکنند.
💠 مناسب برای دانشجویان:
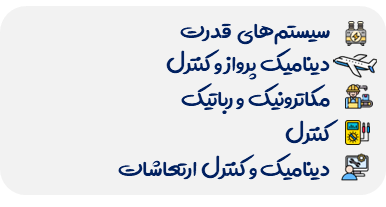
💠 مناسب برای گرایشهای:
💠 مناسب برای مقاطع تحصیلی:
💠 نرمافزارهای مرتبط با آموزش:
💠 محتوای این آموزش:
📝 فایل پروژهای انجام شده در نرم افزار متلب ✅
🎯 فایل PDF یاداشتها و اسلایدهای مدرس ✅
⏰ 6 ساعت آموزش ویدئویی ✅
💠 پیش نیاز دوره:
❐ کنترل سیستمهای خطی
💠 سرفصلهای آموزش:
فصل اول:
درس یکم:
آکادمی آرمـــا فیدبــک
سرفصل ها
هنوز سرفصلی منتشر نشده است :(
کامنت ها
جهت نظر دادن وارد شوید
0 دانشجو
0 جلسه
00:00:00
درحال برگزاری
دانلودی
جلسه ای منتشر نشده است